Contents
空飛ぶクルマの仕組みを図解|マルチコプタ・リフト+クルーズ・チルトの違い
この記事で分かること
| 対象 | 空飛ぶクルマ(eVTOL)のしくみを知りたい志望者・訓練生 |
| 難易度 | ★☆☆(予備知識なしでOK) |
| 所要時間 | 約8分 |
| 読むと分かること | eVTOLの3つの型/浮き方と進み方の違い/遷移(transition)とは/代表機はどの型か |
はじめに
「空飛ぶクルマ」と一口に言っても、ニュースに出てくる機体はどれも形が違います。ドローンを大きくしたようなもの、飛行機に小さなプロペラをたくさんつけたもの、羽根が傾くもの……。並べて見るほど、「結局どこがどう違うんだろう」と気になってきます。
じつはeVTOLは、飛び方のしくみでいくつかの型に分けて眺められます。すべてをきれいに割り切れるわけではありませんが、「垂直に浮く力」と「前へ進む力」をどう分担しているかに目を向けると、大きく3つの型が見分けの手がかりになります。
ここでは、その3つの型で浮き方・進み方がどう違うのか、そして垂直に浮く状態から翼で飛ぶ状態へどうつなぐのか——その”乗り換え”のあたりを、図と一緒にたどります。JobyやArcher、EHangといった機体が、それぞれどの型に近いのかも並べてみます。
パイロットを目指して航空のニュースを追うなら、これから見かける機体の種類は、さらに増えていきそうです。形だけでなく、浮き方と進み方に目を向けると、初めて見る機体でも、違いを追いやすくなります。
結論(先に一言)
eVTOLは、①ローターだけで浮く「マルチコプタ」、②浮く用と進む用のプロペラを分ける「リフト+クルーズ」、③同じプロペラを傾けて使い回す「ベクタードスラスト(チルト系)」 の3つに大別できます。
マルチコプタはしくみが単純なぶん、長距離・高速は苦手。固定翼を使う後ろの2つは効率よく速く飛べますが、そのぶん機構は複雑になります。そしてもう一つ——「速い=安全」ではありません。安全は、機体全体の設計で決まります。
空飛ぶクルマは、じつは3タイプに分けられる
機体の形がこれだけ違って見えるのは、まず「何で浮いているか」に理由があります。飛行機が浮くには前に進んで翼に風を当てる必要があり、ヘリやドローンはローターが空気を下に押す力で、止まったままでも浮けます。
3つの型の違いも、大づかみにはこの問いから見ていくと、機体ごとの差をつかみやすくなります。
「垂直に浮くためのローター」と「速く効率よく飛ぶための翼・プロペラ」を、同じ装置でまかなうか、別々に持つか。
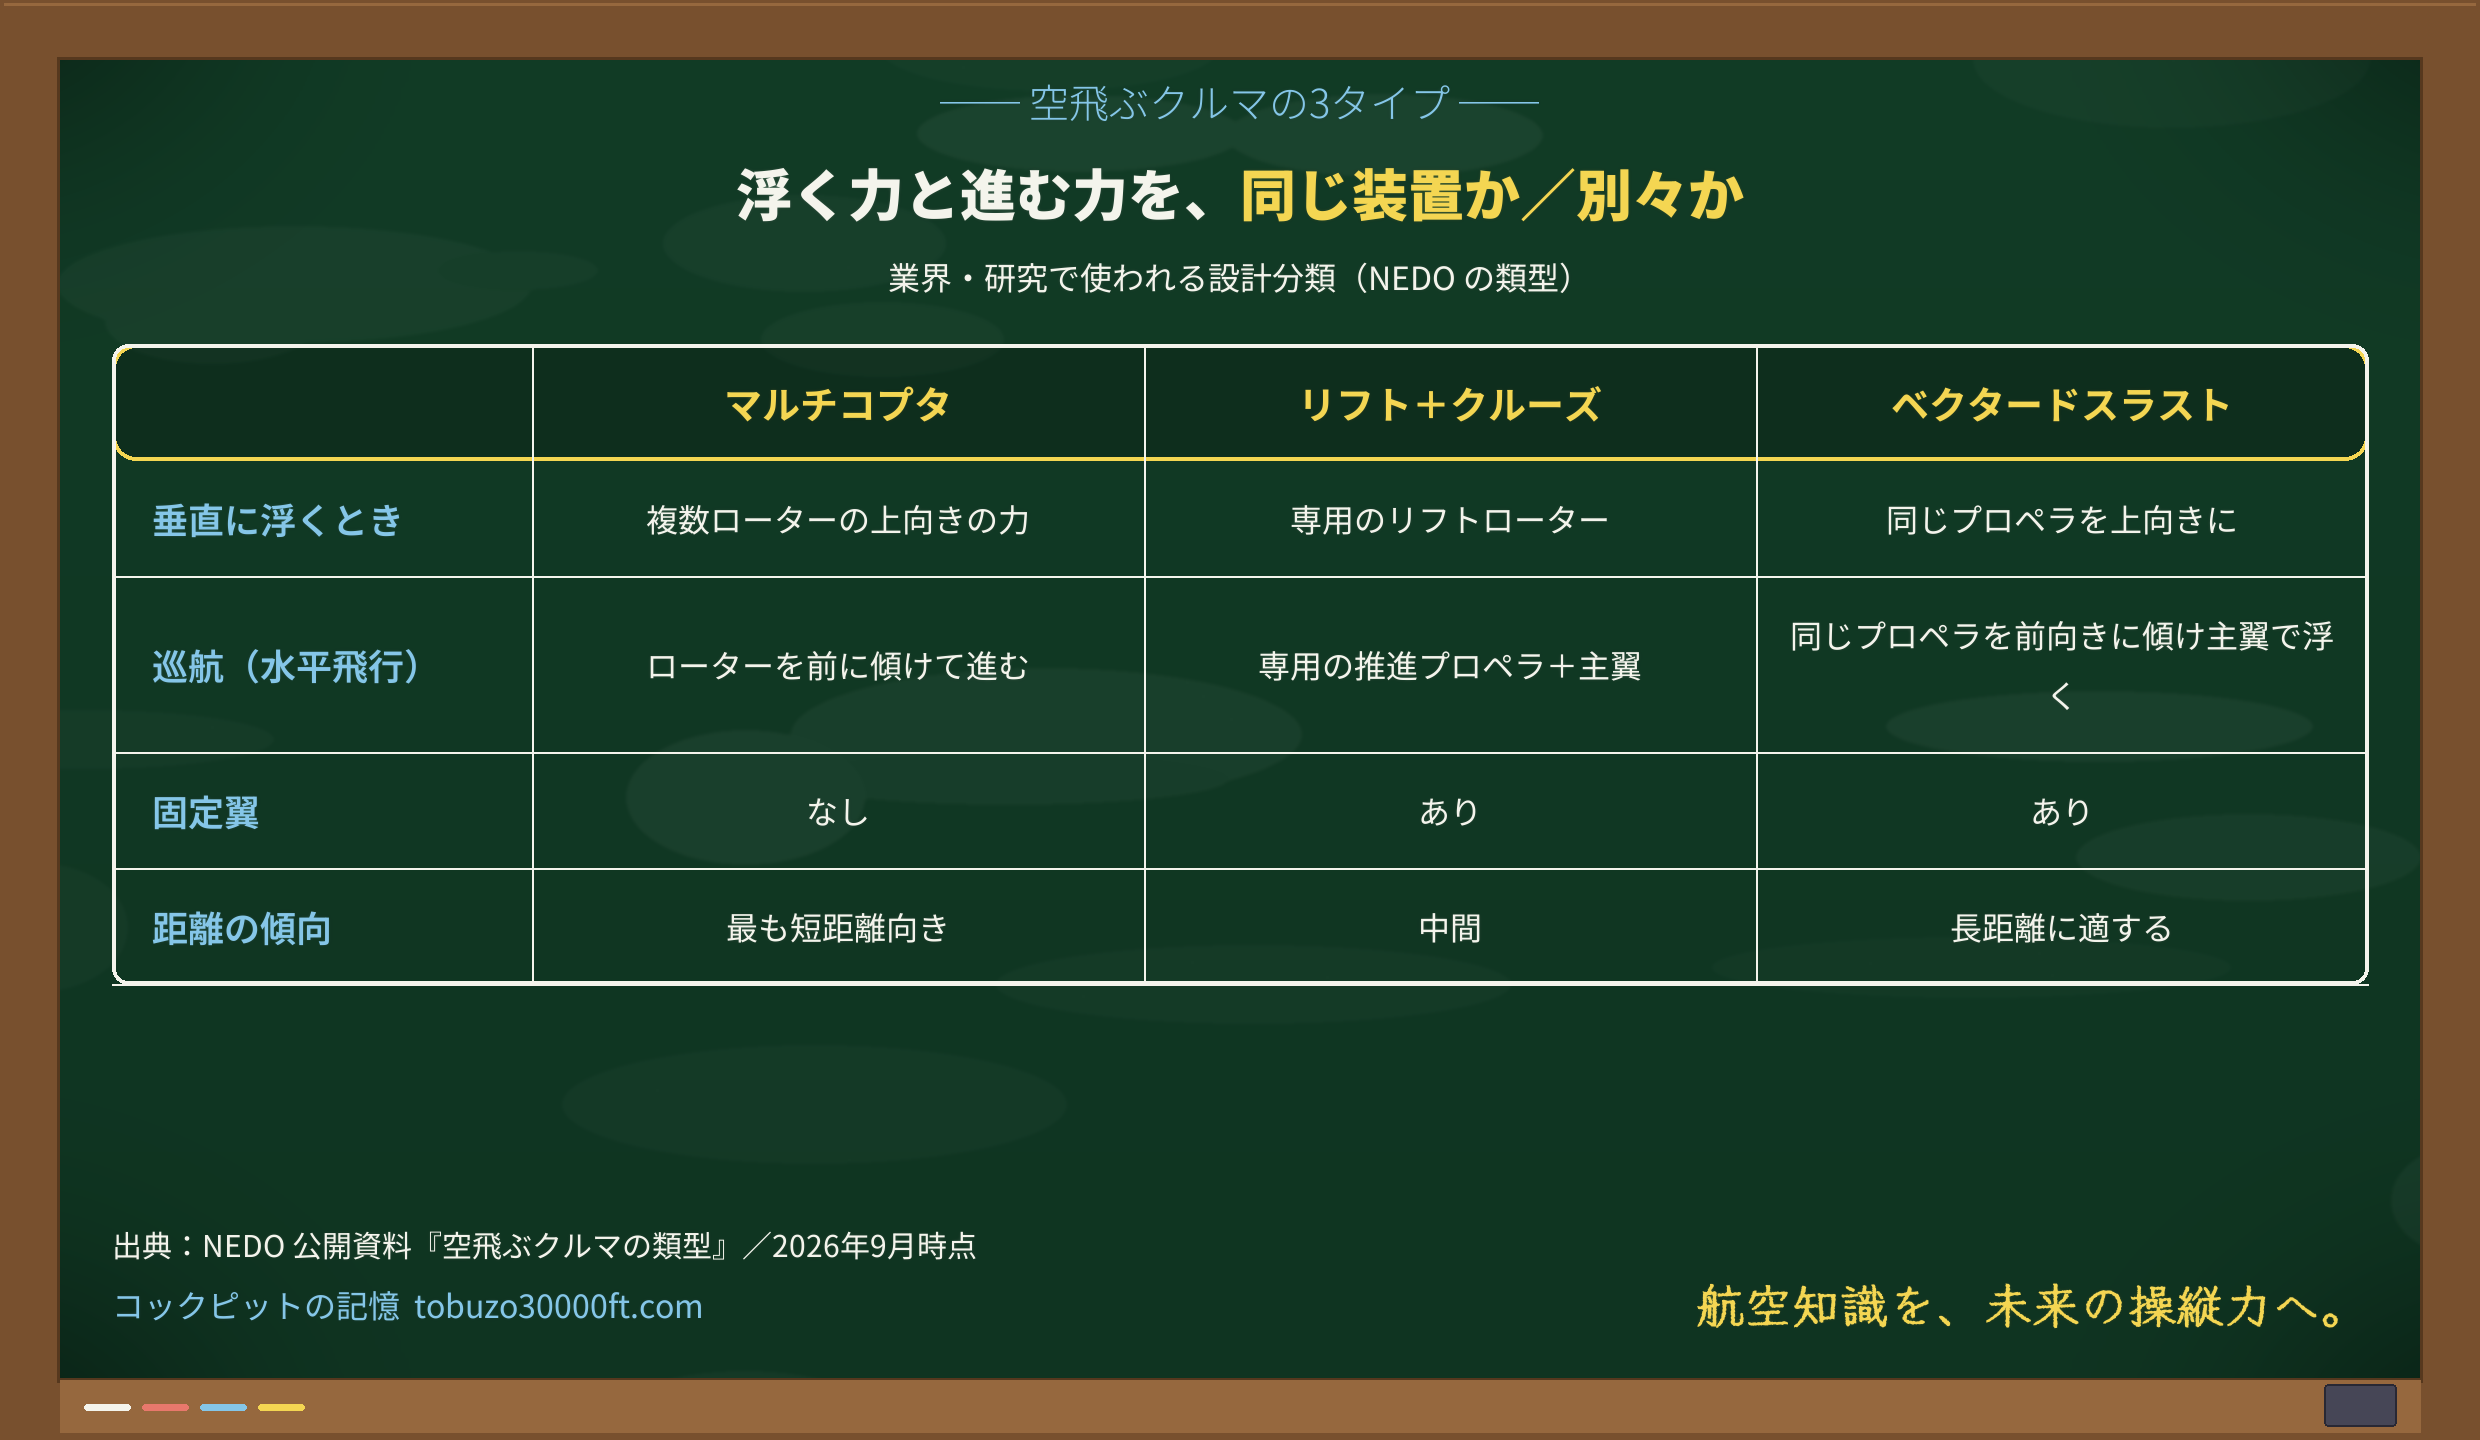
▲ 空飛ぶクルマは、浮き方と進み方で3タイプに整理できます
| 型 | 垂直に浮くとき | 巡航(水平飛行)のとき | 固定翼 |
|---|---|---|---|
| マルチコプタ | 複数ローターの上向きの力 | ローターを前に傾けて進む | ふつう無し |
| リフト+クルーズ | 専用のリフトローター | 専用の推進プロペラ+主翼 | あり |
| ベクタードスラスト | 同じプロペラを上向きに | 同じプロペラを前向きに傾け、主翼で浮く | あり |
この分け方は、NASAや日本のNEDO(新エネルギー・産業技術総合開発機構)の資料でも使われている見方に沿っています。ただ、開発中の機体には、型の境目がはっきりしないものもあります。
💬スカイ(笑顔):この分け方を手がかりにすると、ニュースの機体もぐっと見やすくなりますよ。
この章の要点
- eVTOLの3分類は「垂直に浮くローター」と「速く飛ぶ翼・プロペラ」を、同じ装置でまかなうか別に持つかの違い。
- マルチコプタ=固定翼なし。同じローターで浮いて進む。
- リフト+クルーズ/ベクタードスラスト=固定翼あり。役割を分ける/同じプロペラを傾けて使い回す。
- この3分類はNASAやNEDOも使う、業界標準の分け方。

3つの型は、浮き方と進み方が違う
浮く力と進む力を、それぞれどう作るか。さきほどの表を、こんどは「力の向き」から見てみます。
① マルチコプタは、いわば”大きなドローン”。翼を持たず、たくさんのローターで機体を支えます。飛んでいる間ずっとローターが重さを支えるので、翼で揚力を稼ぐ機体にくらべると、距離や速度を伸ばすほど電力を使いやすい方式です。(例:EHang EH216-S)
② リフト+クルーズは、”浮く係”と”進む係”を分けた方式。上向きのリフトローターで浮き上がり、別についた後部の推進プロペラで前進します。速度が出て翼が効いてくると、機体を支える主役は、リフトローターから翼へ移っていきます。垂直に上がる段階と、翼で巡航する段階で、主に働く部品が分かれています。(例:BETA ALIA VTOL)
③ ベクタードスラストは、プロペラの”向き”を変える方式。扇風機を真下から後ろへ少しずつ向けかえるように、推力の向きを浮上用から前進用へ移していきます。ひと組のプロペラで浮上と前進の両方をまかなうぶん、どの角度でどれだけ力を出すかを、機構と制御で細かくつないでいきます。(例:Joby S4、Archer Midnight)
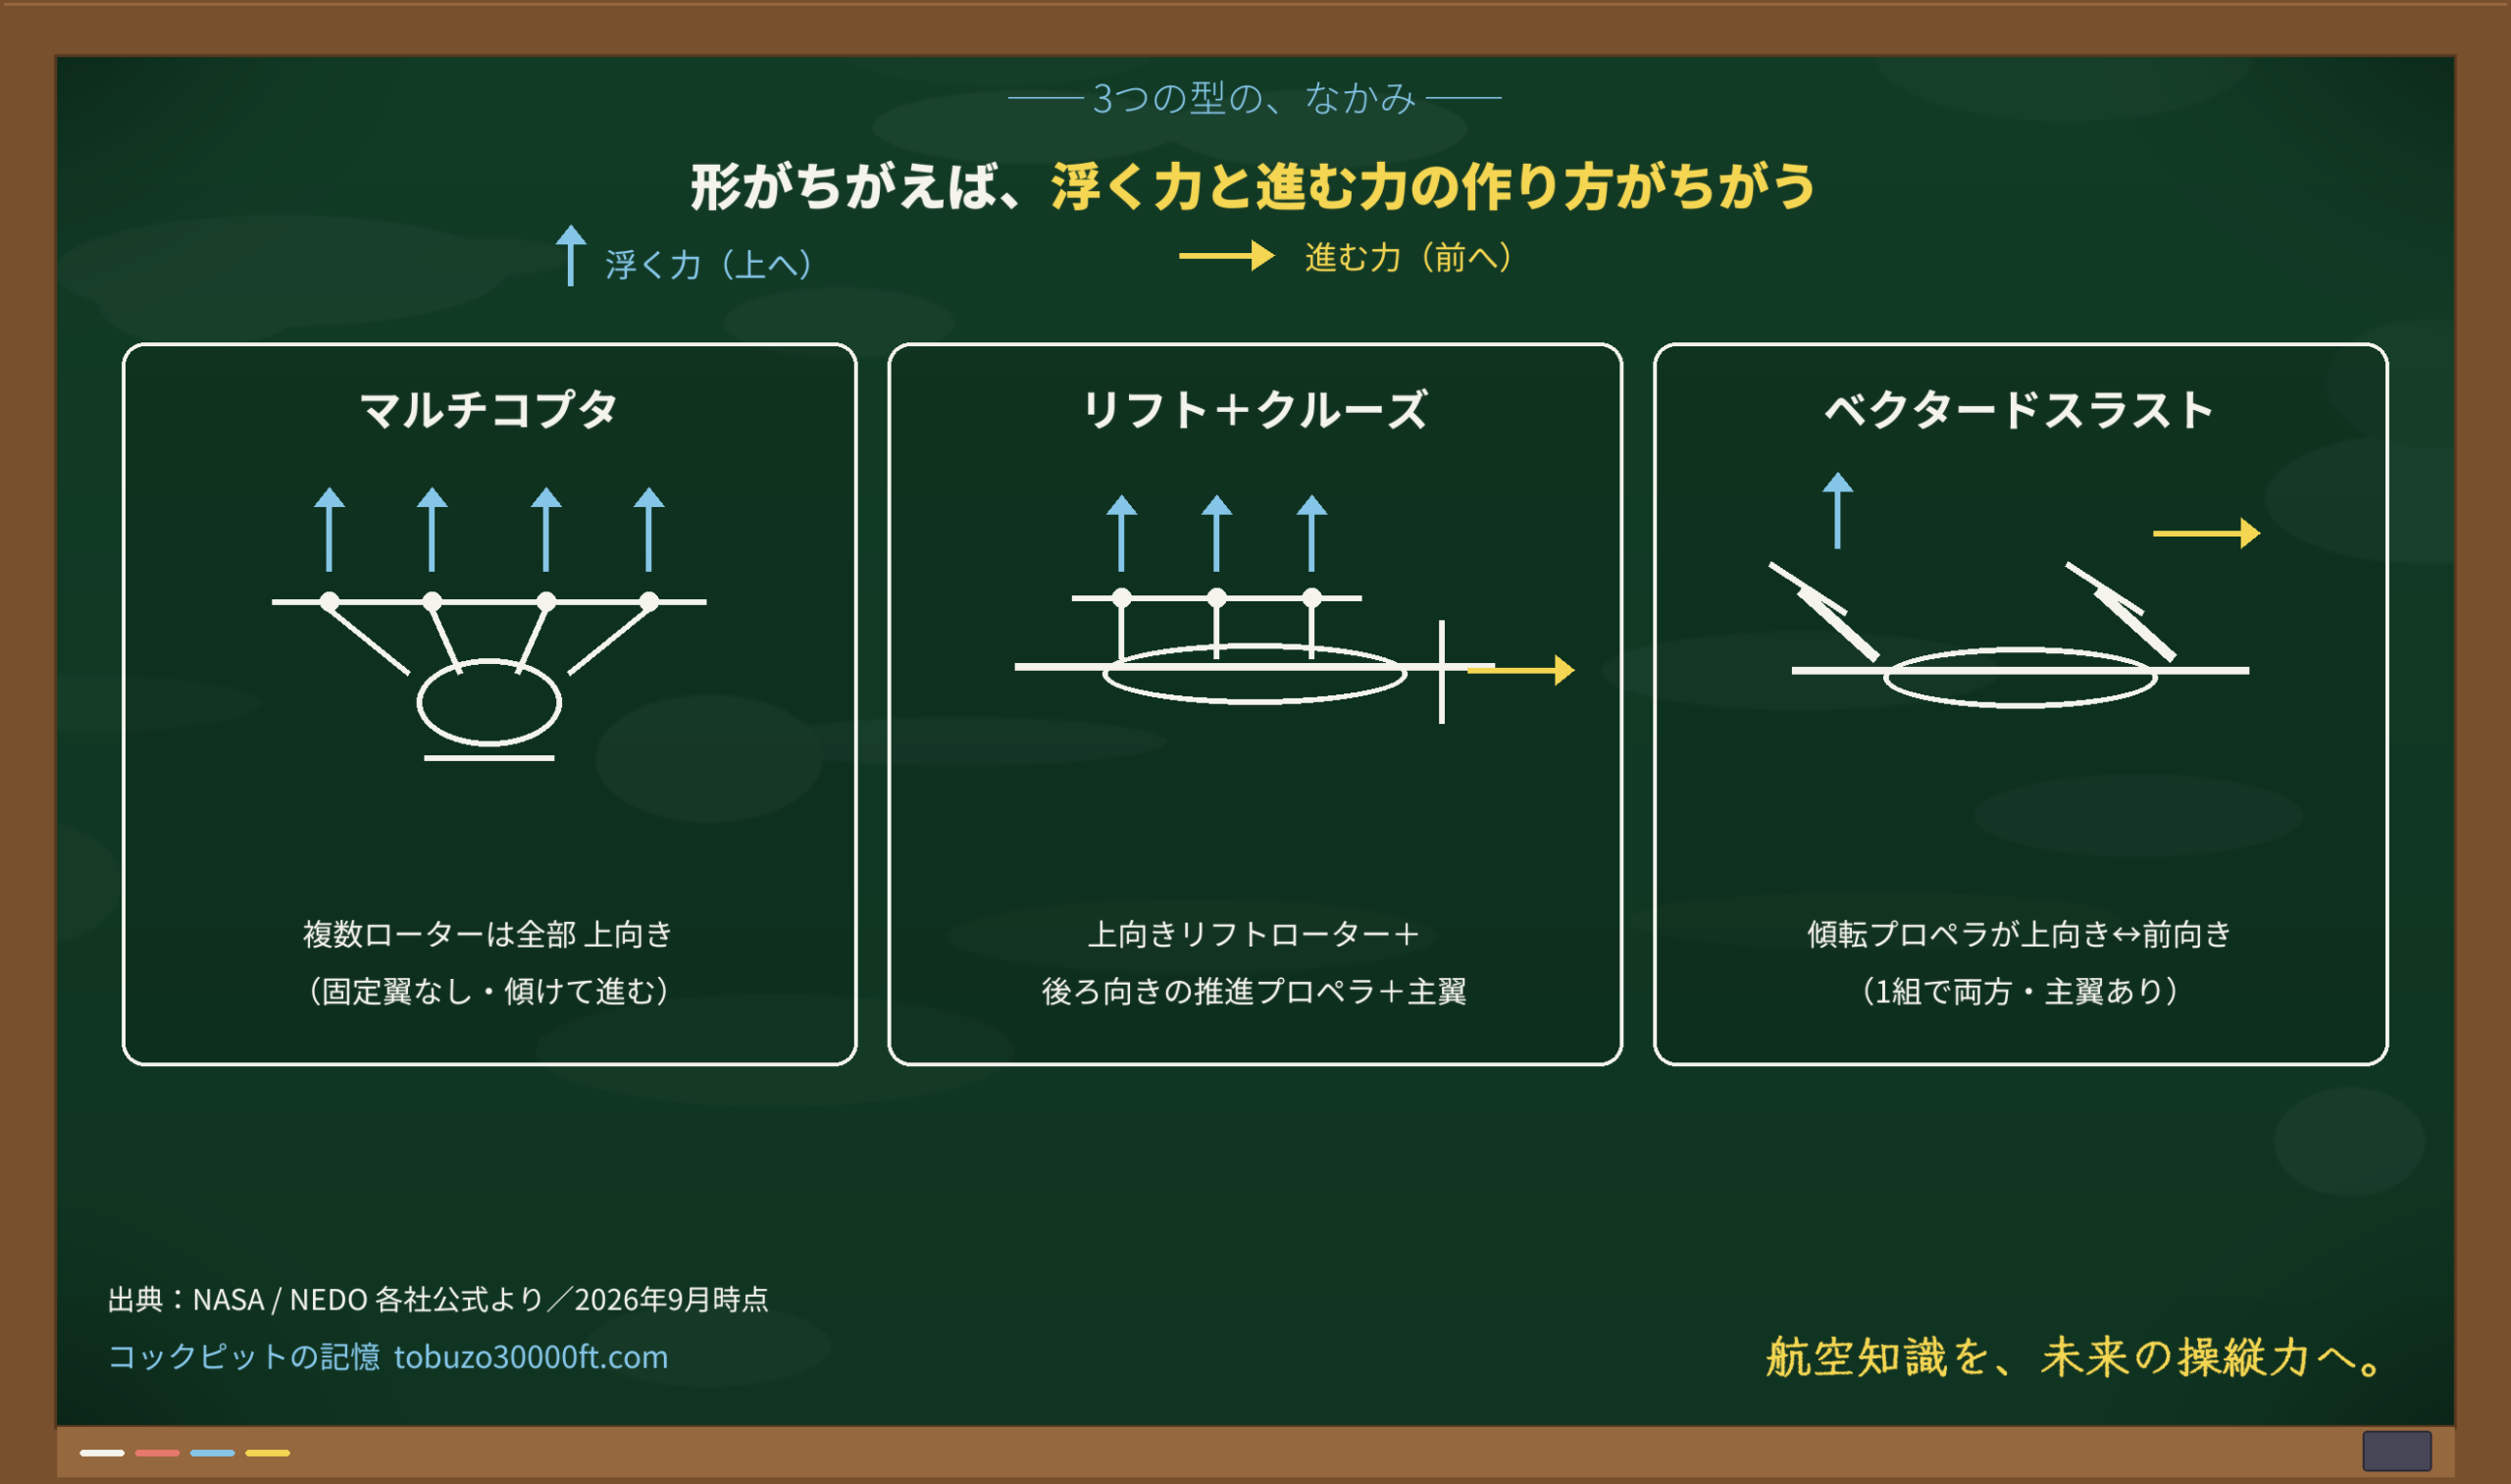
▲ 同じ装置で浮く力と進む力を兼ねるか、分けるかが形に表れます
💬スカイ(まじめ):面白いのは、遠くへ速く飛ぼうとするほど、翼や傾くプロペラなど仕組みが増えやすいところ。仕組みが増えるほど、安全のために確かめる対象も増えていきます。
この章の要点
- マルチコプタ=大きなドローン。近距離は得意だが、長く速く飛ぶほど電気を使う(例:EH216-S)。
- リフト+クルーズ=浮く係と進む係を分け、翼が効いたらリフトローターを止める(例:ALIA VTOL)。
- ベクタードスラスト=プロペラの向きを変えて浮く・進むを兼ねる。速い反面、機構が複雑(例:Joby S4/Archer Midnight)。
- 速い型ほど機構が複雑=安全のために丁寧に確かめる対象が増える、ということ。
むずかしいのは「浮く」から「飛ぶ」への乗り換え
3つの型の違いがまとまって現れるのが、遷移(transition)の場面です。遷移とは、機体の重さを支える主役を「ローター」から「翼」へ、少しずつ渡していく工程のこと。スイッチのように一瞬で切り替わるのではなく、加速しながら両方がしばらく重さを分け合う時間帯を通っていきます。外から見ると機首を下げて加速しているだけのようですが、その間に、機体を支える役目も少しずつ移っています。
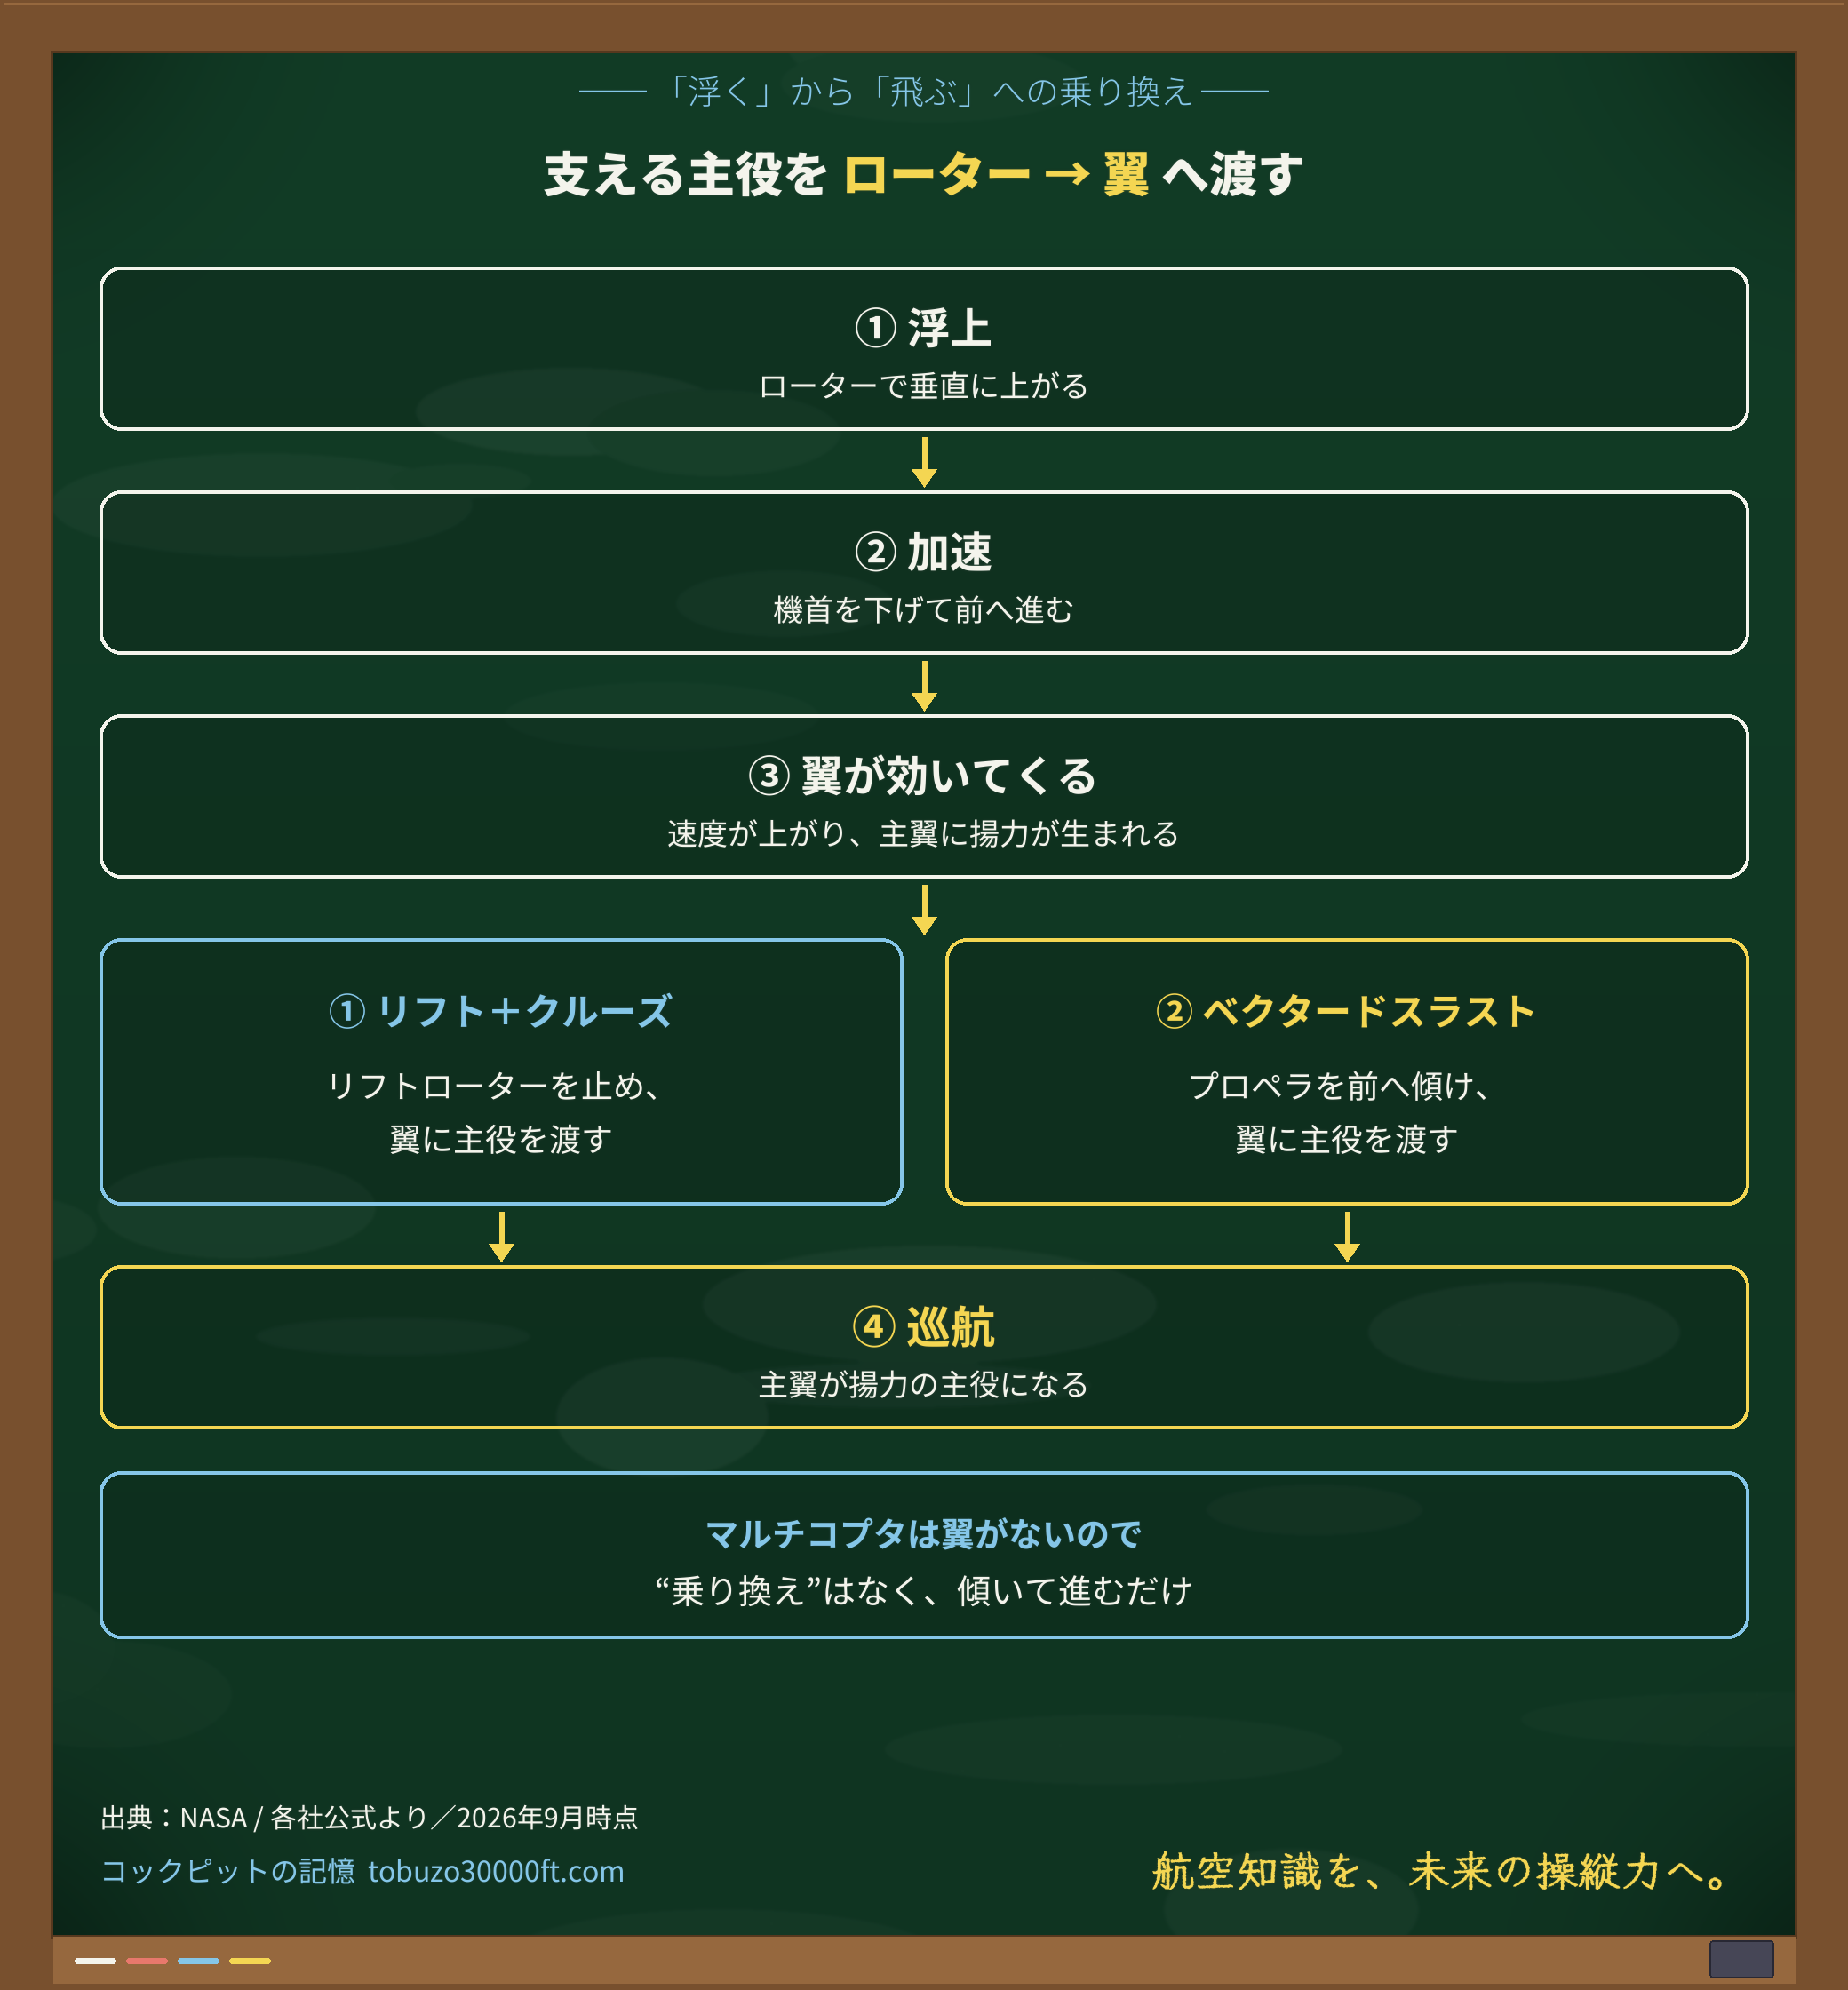
▲ 支える主役をローターから翼へ渡す——型によって渡し方が違います
- マルチコプタ:そもそも翼がないので”飛行機モードへの乗り換え”はなく、前に傾いて進むだけ。飛行中もローターが揚力の主役です。
- リフト+クルーズ:前進プロペラで加速→翼が効いてくるとリフトローターの役割を小さくしていく、という”バトンタッチ”。渡し終えるまでは、翼とローターがしばらく一緒に重さを支えています。
- ベクタードスラスト:プロペラを上向きから前向きへ連続的に傾けながら、少しずつ翼を主役にしていきます。
この遷移では、プロペラの後ろの風、翼の吹きおろし、失速ぎりぎりの余裕、横風などが同時に重なります。機体ごとの差が出やすい時間帯でもあります。しかも機械側の役目が移るのに合わせて、操縦する側の”効かせ方”まで入れ替わります。低速のうちはローターの推力で機体を動かし、速度が乗ってくると、こんどは翼や舵面が効きはじめる。飛行機とヘリコプターの両方を飛ばしてきた私には、遷移は「操縦を切り替える」というより、「いま何が機体を支え、どの操作が効き始めているかを追い続ける時間」に見えます。図にすると一続きの線でも、操縦席では、その線のどこにいるのかを見失わないことが、いちばん気になります。機体の側でも、遷移を自動で支える仕組みや飛行制御が、いくつも組み合わされています。
近い緊張は、今のふつうの旅客機でも顔を出します。オートパイロットにはいくつものモードがあって、「いま自分がどのモードで飛んでいるのか」「さっき何に切り替わったのか」をつかみきれないまま飛びそうになる——これは経験の長い短いに関係なく、多くのパイロットが通る場面です。私のときも、たいていは2人のうちどちらかが先に気づいて、声をかけ合って直していました。空飛ぶクルマの遷移でも、「いま機体がどの状態にいるのか」を取り違えない工夫は、大きなテーマになりそうです。旅客機のモードの話とそっくり同じではありませんが、状態を追い続ける難しさには、通じるものがあります。

💬スカイ:ええ。だから、状態がひと目で分かる表示と、気づいてすぐ直せる仕組みが、とても大事になるんです。
この章の要点
- 遷移(transition)=重さを支える役目を、ローターから翼へ少しずつ引き渡す工程。
- マルチコプタは翼がないので遷移なし。前に傾いて進むだけ。
- リフト+クルーズは”バトンタッチ”、ベクタードスラストは連続的に傾けて役目を渡す。
- 遷移では機体だけでなく、操縦の”効かせ方”も入れ替わる。だから自動化と多重の飛行制御が要る。
どの機体が、どの型?
有名な機体は、どの型に入るでしょうか。名前より、各社が公表しているローターと翼の役割を見ると、型の違いを見分けやすくなります。
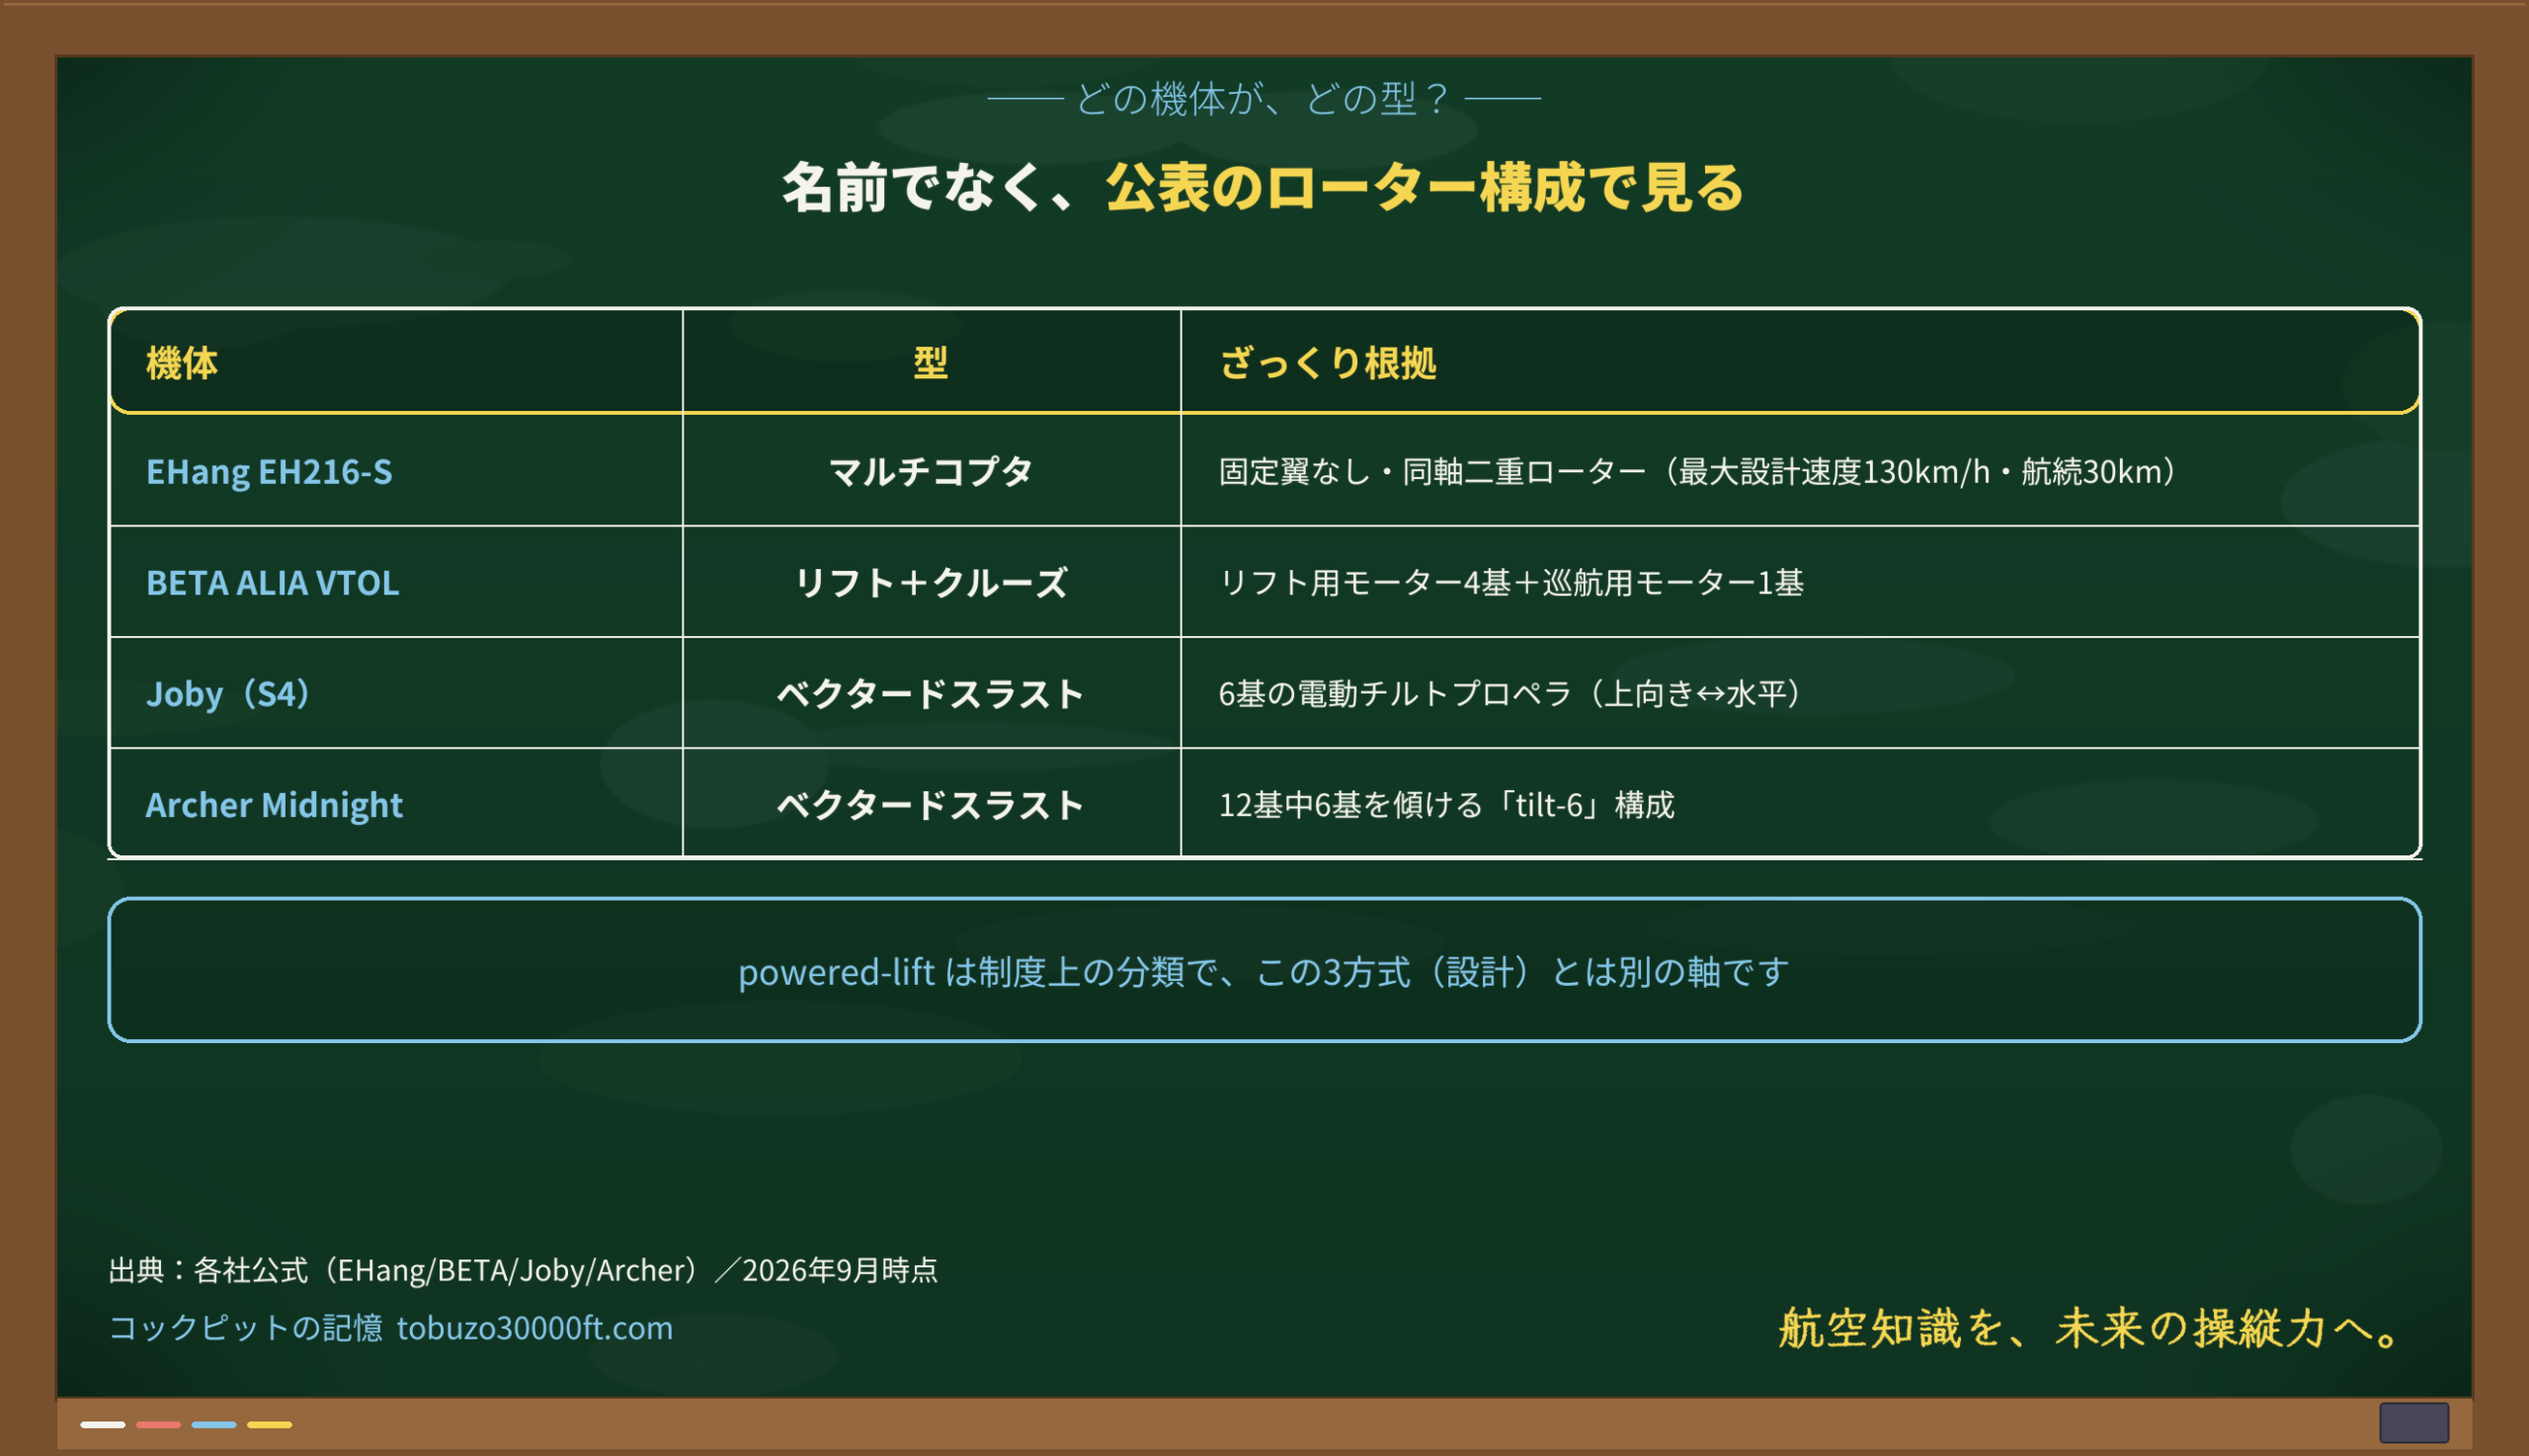
▲ 機体名より、ローターと翼の役割を見ると、型の違いがはっきりします
| 機体 | 型 | ざっくり根拠 |
|---|---|---|
| EHang EH216-S | マルチコプタ | 固定翼なし・複数ローターで垂直飛行(最大速度130km/h・航続30km) |
| BETA ALIA VTOL | リフト+クルーズ | 4基のリフト用+1基の巡航用プロペラと役割が明確 |
| Joby S4 | ベクタードスラスト | 6基のプロペラを上向き↔水平に転換 |
| Archer Midnight | ベクタードスラスト | 12基のうち6基を傾ける「tilt-6」構成 |
※各社の公表情報をもとに作成。仕様や構成は開発段階で変わることがあります(基準日:2026年9月)。
「チルト系」という呼び方の中にも、傾ける部品の違いがあります。JobyやArcherは、V-22オスプレイのように大きな羽根ごと傾ける方式とは違い、小さなプロペラの向きを変えるタイプです。「チルトプロペラ型ベクタードスラスト」と捉えると、V-22型との違いは伝わりやすくなります。
また、ニュースで見る「powered-lift(パワードリフト)」という言葉は、この3つの型の名前ではなく、アメリカの制度上の呼び方(資格や運航ルールの分類)です。設計の型と、制度の分類は別モノ。言葉は似ていても、何を分類しているかは別です。ニュースを読むときも、この二つが混ざっていないかを見ると、受け取りやすくなります。
補足:powered-lift は制度の分類、3方式は設計の分類
「powered-lift(パワードリフト)」は、機体の設計方式(マルチコプタ/リフト+クルーズ/ベクタードスラスト)を指す言葉ではなく、アメリカで資格や運航ルールを決めるための制度上の分類です。設計の型と制度の分類は別々の物差しだと分けて覚えておくと、混乱しません。
まとめ
EHang、BETA、Joby、Archerを並べると、形の違いの奥に、「どの力を、どこまで使い続けるか」という設計の選択が見えてきます。
- eVTOLは「マルチコプタ/リフト+クルーズ/ベクタードスラスト」の3つに大別できる。
- マルチコプタはしくみが単純だが長距離・高速は苦手。後ろ2つは翼を使うぶん効率的だが複雑。
- 3つの型の最大の違いは”遷移(浮く→翼で飛ぶの乗り換え)”にある。
- 代表機:EH216-S=マルチ、ALIA VTOL=リフト+クルーズ、Joby/Archer=ベクタード。
- 「速い=安全」ではない。安全は機体全体の設計と認証で決まる。
Twitter(@ASK_PILOT_ASAP)、TikTok(@tobuzo30000ft)、BLOG(コックピットの記憶)
eVTOL時代ではどう変わるか
この3つの型のどれが「主役」になるかは、まだ決まっていません。近距離の送迎はマルチコプタ、都市間の移動はベクタードスラスト、というように使い分けが進む可能性もあります。
パイロットを目指す人にとって気になるのは、型ごとに操縦や運航の感覚がどう変わるのか、というところです。どの型がどこまで広がるかは、まだ読みにくいところがあります。それでも、飛行機とヘリコプターで「揚力」「推力」「速度」の関係を体で知っておくことは、どんな型の飛び方を追うときも、土台になりそうです。
30秒クイズ・考える問い
Q. 「同じプロペラを、上向きから前向きへ傾けて、離陸にも巡航にも使う」型はどれ?
A. マルチコプタ / B. リフト+クルーズ / C. ベクタードスラスト
・・・
答えは C. ベクタードスラスト。JobyやArcher Midnightが、この考え方に近い機体です。プロペラの向きを変えるぶん、離陸から巡航までの間、推力と翼の役割をどうつないでいくかが見どころになります。
考える問い:もしあなたが1つの型を選んで街の送迎サービスを作るなら、どの型が気になりますか?(乗る距離、離着陸する場所、騒音、整備のしやすさまで含めると、答えは変わるでしょうか。)
次に読む・関連記事
型が分かったら、次は実際の機体を1つ深掘りしてみましょう。
- 次に読む:Archer Midnightはどんな機体か|ヘリ・飛行機との違いを図解でやさしく(#208)
- あわせて:そもそも空飛ぶクルマはドローン?ヘリ?飛行機?|分類の答え(#8)
- 関連:2026年の空飛ぶクルマ最新情報|型式証明・万博・日本の商用化はどこまで(#501)

本ブログは、10年間のパイロット経験を積み重ねてきた筆者が、「誰でも飛べる」をモットーに将来パイロットになりたい学生に向けて発信しています。
今後も、パイロットのことに関して定期的にブログで発信していきますので、更新通知を受け取ってくださる方は、ぜひメールアドレスを登録してください。
また、何かご質問がございましたら、TwitterやインスタのDM、お問い合わせ欄からのご連絡もお待ちしております。